引言
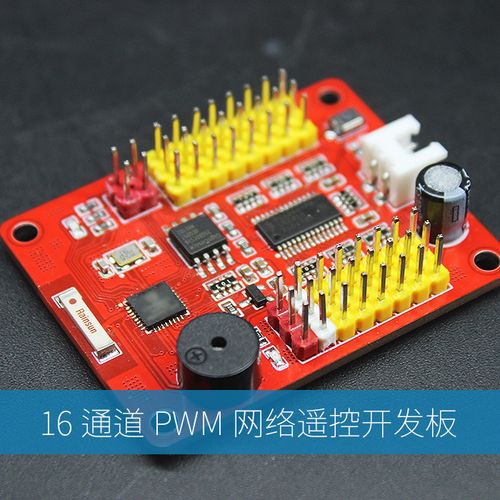
在物联网、机器人和智能控制领域,能够通过网络远程控制多路PWM输出的需求日益增长。XMaker实验室推出的16通道PWM输出网络遥控开发板,凭借其强大的网络通信能力和开放的二次开发接口,为创客、工程师和科研人员提供了一套灵活、高效的解决方案。本文将详细介绍该开发板的核心特性、网络遥控原理、烧录与二次开发流程,以及典型应用场景。
一、产品概述
16通道PWM输出网络遥控开发板是XMaker实验室针对网络化控制需求设计的一款硬件平台。其主要特点包括:
- 16路独立PWM输出:支持0-100%占空比调节,频率可编程,可同时驱动16个舵机、LED灯带、电机驱动器等外设。
- 网络通信接口:集成Wi-Fi或以太网模块,支持TCP/UDP协议,可通过局域网或互联网实现远程遥控。
- 支持烧录二次开发:开放固件烧录接口和SDK,用户可根据自身需求修改控制逻辑、通信协议或增加传感器功能。
- XMaker实验室生态:配套开发文档、示例代码和技术支持,降低开发门槛。
二、网络遥控工作原理
该开发板作为网络节点,通过以下流程实现远程PWM控制:
- 建立网络连接:开发板上电后自动连接预设的Wi-Fi热点或接入以太网,并连接至指定的遥控服务器或客户端。
- 接收控制指令:通过TCP/UDP协议接收来自手机APP、PC上位机或云平台的控制数据包。
- 解析与执行:解析指令中的通道编号、PWM占空比、频率等参数,实时更新对应通道的输出。
- 反馈状态(可选):将当前PWM输出状态、网络延迟等信息回传至控制端。
遥控端可以是XMaker实验室提供的专用APP,也可以是用户自行开发的网页或脚本程序,灵活性极高。
三、烧录与二次开发支持
XMaker实验室为该开发板提供了完善的二次开发环境:
- 烧录方式:支持USB转串口烧录和OTA(空中升级)两种方式,方便批量部署和远程更新。
- 开发框架:基于Arduino、MicroPython或ESP-IDF等主流框架(具体以官方文档为准),提供PWM控制、网络通信的封装库。
- 示例代码:包含16通道PWM测试、TCP服务器/客户端、WebSocket遥控等例程。
- 自定义扩展:用户可通过GPIO扩展传感器输入,或修改PWM频率与分辨率,满足特定应用需求。
二次开发流程通常为:环境搭建→代码修改→编译→烧录→测试,XMaker实验室提供详细的中文文档和社区论坛支持。
四、典型应用场景
- 多舵机机器人:同时控制16个舵机,实现机械臂、六足机器人等复杂动作。
- 智能灯光系统:网络远程调节16路LED灯带的亮度与颜色(配合恒流驱动)。
- 工业远程控制:通过局域网控制多路电机阀门或执行器,减少现场布线。
- 教学与科研:作为网络控制与嵌入式开发的实验平台,支持学生进行二次开发创新。
五、开发注意事项
- 确保PWM输出通道的电源供给充足,大功率负载需外接驱动模块。
- 网络通信建议增加心跳机制和指令校验,提高遥控可靠性。
- 二次开发时注意遵守XMaker实验室的固件许可协议。
- 远程控制涉及网络安全,建议在私有网络或加密通道下使用。
##
XMaker实验室的16通道PWM输出网络遥控开发板,将多路PWM控制与网络通信能力有机结合,并通过开放的烧录二次开发接口赋予用户极大的定制空间。无论是快速搭建原型还是开发专业控制方案,该开发板都是值得考虑的高性价比选择。随着物联网技术的普及,这类支持网络开发的开源硬件将在智能控制领域发挥更大作用。